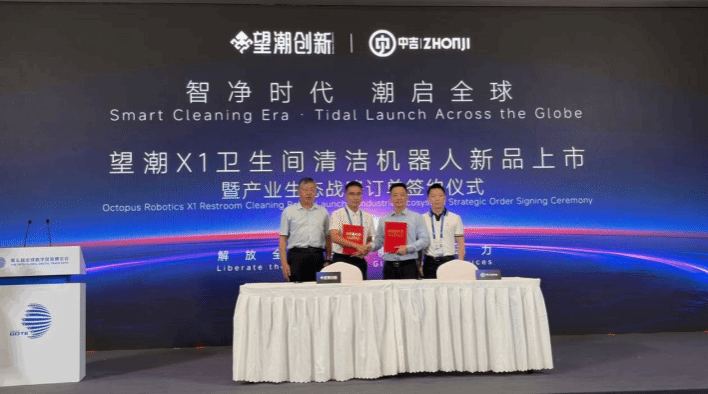
10月8日,浙大宁波理工学院发布消息,在近日举办的第五届全球数字贸易博览会上,由该校信息学院智能自动化研究所牵头攻关的空间具身清洁机器人X1达到量产标准。依托这项自研核心技术,合作企业签下两笔战略订单,总额2.8亿元。
这一重磅成果,标志着学校在机器人感知控制、Sim2Real仿真迁移、具身智能工程化落地等方向取得关键性产业化突破,高校前沿AI技术成功迈入规模化商用阶段,为高校科研打通 “实验室原型→市场化产品”的转化之路,打造出可复制、可借鉴的产学研融合范本。
当前国内具身智能赛道热度高涨,但行业普遍深陷“重样机、轻落地”的发展痛点。大量机器人技术停留在实验室演示场景,一旦进入真实、多变的现实环境,稳定性、适应性大打折扣,难以长期持续作业。该校信息学院智能自动化研究所所长马龙华介绍,公共卫生间空间狭小、障碍物分布复杂、人流动态变化,对机器人的环境感知、柔性作业和实时运动规划提出了较高要求。如何让机器人适应真实环境并长期稳定作业,是技术走向商用需要解决的关键问题。
围绕这些需求,研究所联合合作企业组建专项攻关团队重点开展多模态环境感知、虚拟仿真训练、狭小空间机械臂自适应控制等技术研发,将机器人感知、规划与控制算法应用于公共清洁场景。
项目采用Sim2Real虚拟仿真迁移技术,在数字空间中构建多种卫生间仿真工况,提前完成机器人自主导航、污渍识别和柔性作业策略的大规模预训练。通过仿真迭代,团队降低了实体样机调试的试错成本,缩短产品研发周期,为机器人适应复杂环境和持续运行提供支撑。
研发团队副教授徐鸣介绍,团队主攻底层算法架构与仿真体系研发,合作企业发挥工程化、规模化制造优势,负责硬件集成、实地场景验证、可靠性测试与量产工艺打磨,高效补齐技术转化链条上的堵点,让算法原型真正蜕变为可以批量生产的实体装备。
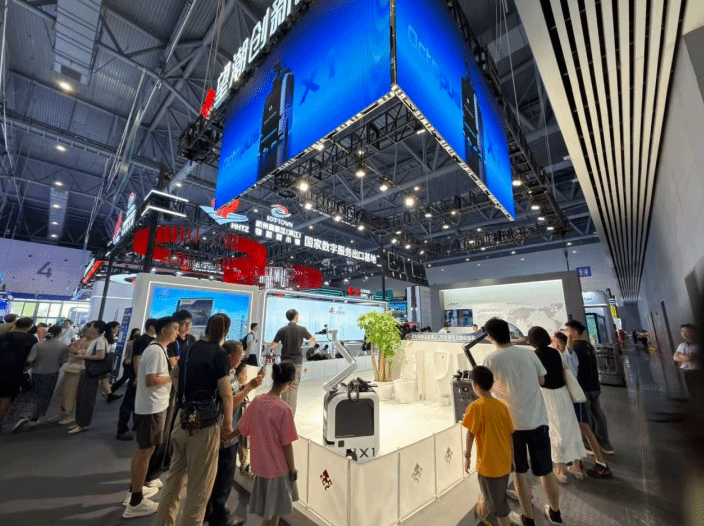
此次展出的X1搭载多自由度机械臂,能够自主开展公共卫生间深度清洁与消杀一体化作业。从数字仿真训练到实体产品量产交付,项目完整走完具身智能装备全链条转化,是国内具身智能领域产学研深度融合的有益探索。
原文链接:https://tidenews.com.cn/news.html?id=3606290